Skip to content
logo — фото 1
Search
пись
  • AMR или робот-погрузчик
  • AMR-платформы от 1 000 000 ₽
  • MagicDog W Pro или W Pro plus — сравнение роботов-собак MagicLab
  • Orionstar CleaniBot K1 или S55 — сравнение роботов-уборщиков
  • Padbot W3 или W3s — сравнение роботов-доставщиков
  • Главная
  • О нас
  • Товары
    • Роботы-собаки
    • Роботы гуманоиды
      • Базовые
      • Продвинутые
    • Промышленные роботы
    • Сервисные роботы
      • Роботы уборщики
      • Роботы доставщики
      • Роботы промоутеры
      • Роботы для гостиниц
      • Роботы для ресторанов
      • Роботы для дезинфекции
    • Роботы грузчики
    • Теннисные роботы
    • Экзоскелеты
    • Стенды для робототехники
    • AMR системы
    • Роботы шахматисты
    • Колёсные роботы
    • Грипперы
    • Кисти
    • Роботы помощники
    • Роботы-газонокосилки
    • Роботы манипуляторы
      • Промышленные роботы манипуляторы
      • Роборуки манипуляторы
      • Коллаборативные роботы
      • Коботы
      • Мобильные роботы манипуляторы
    • Пожарные роботы
    • Роботы охранники
  • Статьи
    • Все кейсы
    • Ресторан: официант на 80 посадок
    • Отель: доставка в 120 номеров
    • Офис: документы для 300 человек
    • Бизнес-центр: ночная уборка
    • ТЦ: робот-промоутер
    • Клиника: дезинфекция коридоров
  • Доставка
  • Оплата
  • Гарантия
  • Для бизнеса
    • Интеграция робототехники
    • Разработка
  • Контакты
  • По сферам
    • Рестораны
    • Офисы
    • Салоны красоты
    • Автосалоны
    • АЗС
    • Больницы
    • Отели
    • Банки
logo — фото 1
пись
  • AMR или робот-погрузчик
  • AMR-платформы от 1 000 000 ₽
  • MagicDog W Pro или W Pro plus — сравнение роботов-собак MagicLab
  • Orionstar CleaniBot K1 или S55 — сравнение роботов-уборщиков
  • Padbot W3 или W3s — сравнение роботов-доставщиков
Search

Четвероногий робот научился прыгать через узкие проходы

Автор: Марина Волкова, аналитик робототехники ROBOWIN 02.09.2026
chetveronogiy robot osvoil sobach pryzhki dlya prokhoda — фото 1

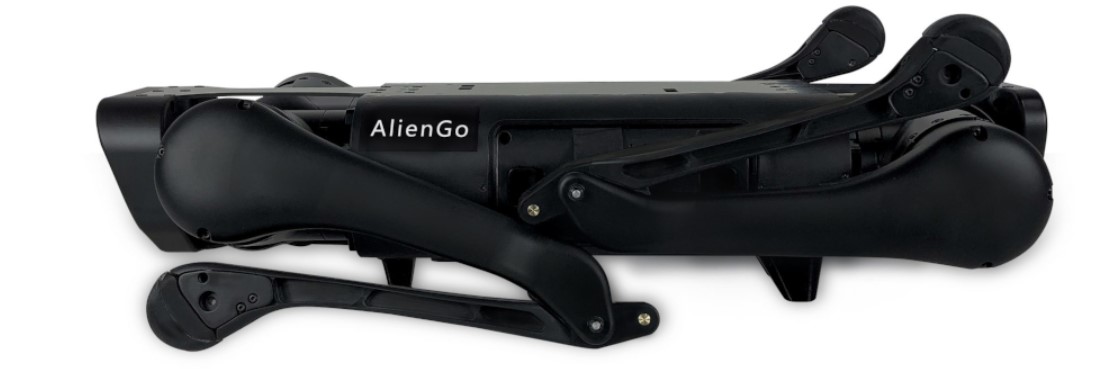
Четвероногий робот Unitree Aliengo научился самостоятельно находить узкий проём, разгоняться и перепрыгивать его в воздухе, полагаясь только на бортовое зрение. Разработка принадлежит исследователям из Гонконгского университета и Оксфордского института робототехники.

Животные оценивают точку прыжка, принимают решение и поджимают лапы в воздухе без малейших раздумий. Научить тому же самому машину весом 22 кг и было целью команды.

Прыжок как высший пилотаж

Кошки, собаки, волки и другие подвижные четвероногие легко прыгают и протискиваются сквозь узкие щели на высокой скорости. Воспроизвести подобную ловкость в четвероногих роботах до сих пор не удавалось.

Исследователи из Гонконгского университета (HKU) и Оксфордского института робототехники разработали подход к обучению, который позволяет четырёхногому роботу самостоятельно и быстро проходить через узкие ворота. Их метод, описанный в статье, опубликованной в Advanced Robotics Research, сначала опробовали на четвероногом роботе Aliengo.

«Наша группа в лаборатории адаптивного управления роботами (ArcLab) при HKU работает и с летающими, и с шагающими машинами, — рассказал Tech Xplore Пэн Лу, старший автор статьи. — Для дронов пролёт через узкую щель давно считается высшим пилотажем: он заставляет восприятие, принятие решений и управление работать в доли секунды. Мы всё время спрашивали себя, почему никто не поставил такую же задачу перед наземным роботом».

Новая работа профессора Лу и его коллег также опирается на поведение собак. А именно на известную способность пса разогнаться перед обручем, на лету прикинуть точку прыжка, поджать лапы в воздухе и приземлиться уже бегом.

«Четвероногие роботы механически на это способны, но обычно используют лишь малую часть своих аппаратных возможностей, — пояснил Лу. — Поэтому наша цель была в том, чтобы 22-килограммовый робот самостоятельно обнаружил проём примерно своего размера, решил, когда и с какой скоростью прыгать, и пролетел сквозь него — на реальном железе, а не только в симуляции».

Два уровня обучения

Лу и его коллеги из ArcLab разработали новый метод обучения совместно с Иоаннисом Хавутисом из Оксфордского университета. Предложенный подход опирается на два ключевых компонента: контроллер нижнего уровня и сеть-дискриминатор.

«Контроллер нижнего уровня учится двигаться: вместо того чтобы вручную проектировать прыжок, мы даём роботу имитировать данные захвата движений реальной собаки — рысь, галоп, повороты и прыжки — с помощью состязательного обучения имитации, — объяснил Лу. — Сеть-дискриминатор оценивает, похоже ли движение робота на движение животного, и эта оценка становится частью награды».

Вместо того чтобы хранить каждый навык отдельно и обращаться к нему по отдельности, подход команды позволяет навыкам непрерывно смешиваться. В результате переход от медленной ходьбы к полному бегу, прыжку и приземлению с переходом в бег возникает просто из скорости, которую задают роботу.

«Контроллер верхнего уровня затем учится, что делать: работая десять раз в секунду, он смотрит на ворота, обнаруженные бортовой RGB-D камерой, и выдаёт только скорость вперёд и угловую скорость поворота, — сказал Лу. — Это очень маленькое, осмысленное пространство решений, поэтому обучение занимает около шести часов, а не продирается сквозь сырые команды суставов. Самое показательное в реальном роботе — не какая-то отдельная цифра, а то, что машина по-настоящему берёт на себя этот манёвр».

Когда контроллер применили к четырёхногому Aliengo, исследователи заметили, что он разгоняется к воротам до тех пор, пока задние моторы не оказываются близки к насыщению, а затем плотно поджимает лапы в воздухе, чтобы они прошли мимо рамы. Примечательно, что команда никогда не задавала, когда именно нужно отрываться от земли или какие конечности поджимать; робот сам нашёл правильную последовательность действий.

Обобщение вместо заучивания

Новый контроллер и подход к обучению, разработанные этой исследовательской группой, могут приблизить роботов к той ловкости, которую демонстрируют собаки и другие четвероногие животные. Та же обучающая схема потенциально применима и для воспроизведения иных стремительных движений у шагающих машин.

«Насколько нам известно, это одна из первых демонстраций, где шагающий робот самостоятельно прыгает через ограниченное пространство с настоящей фазой полета, и все это подтверждено на реальном оборудовании, а не в симуляции», — говорит Лу.

«Мы обнаружили, что контроллер работает обобщенно, а не просто заучивает одну отрепетированную сцену: ворота можно поставить в любом месте комнаты, на любой высоте в пределах досягаемости робота, и он сам находит свой подход. Для более высокого проема он удлиняет разбег и сильнее сгибает суставы, а если ворота смещены в сторону — пересекает их по диагонали. Он даже справляется, когда ворота передвигают, пока робот уже бежит к ним, перепланируя траекторию на лету».

Еще одно преимущество подхода — библиотека низкоуровневых навыков, на которую он опирается, многоразовая. Это значит, что того же робота можно перенастроить на прыжки через барьеры, вертикальные стены или щели, просто переконфигурировав высокоуровневый модуль, без переобучения политики движения.

«Более широкий смысл — в применении роботов в загроможденных средах человеческого масштаба, таких как обрушенные конструкции и промышленные площадки, где способность решиться на динамичный маневр, а не медленно преодолевать каждое препятствие, — это то, что делает маршрут вообще возможным», — добавляет Лу.

Планы на будущее

Сейчас исследователи планируют дальнейшие работы по улучшению своего метода. Например, предложенный подход по-прежнему полагается на внешнюю систему захвата движения, но они хотят, чтобы робот справлялся с загроможденными пространствами и эффективно перепрыгивал частично скрытые препятствия, опираясь только на данные бортовых датчиков.

«Мы также хотим расширять репертуар навыков, чтобы та же схема охватывала более широкий спектр стесненных рабочих пространств», — говорит Лу.

«Кроме того, схема построена вокруг четвероногого робота, но в ней нет ничего, что было бы специфично именно для четырех ног. Нам интересно, перенесется ли та же структура „сначала подражай, потом решай» на гуманоидов, где фаза полета еще менее простительна».

Смотрите также в каталоге ROBOWIN

  • Ubtech Walker S2
  • каталог роботов

Под заказ 25–55 дней, со склада по России 1–3 дня. Частному лицу карта и чек, компании счёт.

Смотрите также

Модели: Boston Dynamics Spot · этой модели.

Ещё по теме: в этом материале, здесь, Роботы на ивентах.

Каталог раздела, разработка, заявка для бизнеса.

Читайте также
BBC представила ситком Ann Droid о роботах для ухода за пож…Черви быстрее перемещаются по узким тропам, чем по широкимРазработан дрон, который садится на ветки как птица

Навигация по записям

Previous Назад
Черви быстрее перемещаются по узким тропам, чем по широким
ВпередContinue
Figure AI построит суперкомпьютер для человекоподобных роботов за $3,5 млрд

Последние записи

  • Робот телеприсутствия Padbot P2 — фото 2
    Что такое телеприсутствие: робот, который заменяет поездку30.09.2026
  • Робот грузчик Reeman Fly Boat Max 300 кг — фото 1
    Что такое лидар в робототехнике: глаза робота30.09.2026
  • MagicBot General robot G1 - Робот-гуманоид — фото 1
    Что такое DOF: степени свободы робота простыми словами30.09.2026
  • Шасси Reeman Cheetah CBOT20L — фото 1
    Что такое AMR: автономный мобильный робот простыми словами30.09.2026
  • Роботизированный манипулятор Dobot Magician (образовательная версия) — фото 5
    Что такое кобот: коллаборативный робот простыми словами30.09.2026
Search

Теги

Контакты


+7 (926) 449-4104
support@robowin.ru

О компании
  • Товары
  • Блог
  • Глоссарий
  • Подбор робота
  • Сравнения
  • Для бизнеса
  • Контакты
  • Карта сайта
Полезные ссылки
  • Рекомендательные технологии
  • Возврат и безопасность оплаты
  • Оплата
  • Доставка
  • FAQ
  • Публичная оферта
  • Политика конфиденциальности
Подписка на новости

Подпишитесь, чтобы получать вдохновение, идеи и новости на свою электронную почту. Нажимая на кнопку "Подписаться", я соглашаюсь с политикой конфиденциальности

    © 2026 ROBOWIN. Все права защищены.

    Корзина

    Корзина пуста.

    Select the fields to be shown. Others will be hidden. Drag and drop to rearrange the order.
    • Изображение
    • Артикул
    • Рейтинг
    • Цена
    • Stock
    • Наличие
    • Добавить в корзину
    • Описание
    • Контент
    • Вес
    • Размеры
    • Дополнительная информация
    Click outside to hide the comparison bar
    Сравнение
    Scroll to top

    Выбрать категорию

    • Роботы-собаки
      • Промышленные роботы собаки
    • Роботы гуманоиды
      • Базовые
      • Продвинутые
    • Промышленные роботы
    • Сервисные роботы
      • Роботы доставщики
      • Роботы уборщики
      • Роботы промоутеры
      • Роботы грузчики
      • Роботы официанты
      • Роботы для дезинфекции
    • Роботы манипуляторы
      • Коботы
      • Коллаборативные роботы
      • Мобильные роботы манипуляторы
      • Промышленные роботы манипуляторы
      • Роборуки манипуляторы
    • AMR системы
    • Колёсные роботы
    • Роботы помощники
    • Роботы для ресторанов
    • Роботы для гостиниц
    • Роботы охранники
    • Пожарные роботы
    • Роботы-газонокосилки
    • Роботы шахматисты
    • Теннисные роботы
    • Грипперы
    • Кисти
    • Комплектующие
    • Стенды для робототехники
    • Главная
    • О нас
    • Товары
      • Роботы-собаки
      • Роботы гуманоиды
        • Базовые
        • Продвинутые
      • Промышленные роботы
      • Сервисные роботы
        • Роботы уборщики
        • Роботы доставщики
        • Роботы промоутеры
        • Роботы для гостиниц
        • Роботы для ресторанов
        • Роботы для дезинфекции
      • Роботы грузчики
      • Теннисные роботы
      • Экзоскелеты
      • Стенды для робототехники
      • AMR системы
      • Роботы шахматисты
      • Колёсные роботы
      • Грипперы
      • Кисти
      • Роботы помощники
      • Роботы-газонокосилки
      • Роботы манипуляторы
        • Промышленные роботы манипуляторы
        • Роборуки манипуляторы
        • Коллаборативные роботы
        • Коботы
        • Мобильные роботы манипуляторы
      • Пожарные роботы
      • Роботы охранники
    • Статьи
      • Все кейсы
      • Ресторан: официант на 80 посадок
      • Отель: доставка в 120 номеров
      • Офис: документы для 300 человек
      • Бизнес-центр: ночная уборка
      • ТЦ: робот-промоутер
      • Клиника: дезинфекция коридоров
    • Доставка
    • Оплата
    • Гарантия
    • Для бизнеса
      • Интеграция робототехники
      • Разработка
    • Контакты
    • По сферам
      • Рестораны
      • Офисы
      • Салоны красоты
      • Автосалоны
      • АЗС
      • Больницы
      • Отели
      • Банки