
DOF (degrees of freedom, степени свободы) — это число независимых движений, которые может совершать робот. У манипулятора каждая ось с собственным приводом — это одна степень свободы: рука с «6 DOF» имеет шесть суставов, каждый поворачивается сам по себе. У робота-собаки DOF считают по суставам ног: двенадцать серводвигателей (по три на лапу) дают 12 степеней свободы — отсюда и «пластика» походки.
Откуда берутся шесть степеней и зачем столько
Геометрия: чтобы рука могла занять любое положение И любой наклон инструмента в точке, нужно шесть независимых координат — три переместить (вверх-вниз, влево-вправо, вперёд-назад) и три повернуть (крен, тангаж, рыскание). Классический промышленный манипулятор «6 DOF» повторяет эту логику шестью шарнирами — как плечо-локоть-запястье человека, только точнее и без усталости. 7-я степень (избыточная) добавляет ловкости: обойти препятствие, сохранив позицию инструмента, — как это делает рука Fourier GR.
Меньше или больше: что даёт число осей
| Число осей | Зона применения |
|---|---|
| 3–4 оси | плоские задачи: перенос, укладка, подача |
| 6 осей | любая позиция + любой наклон инструмента |
| 7+ осей | избыточная ловкость, обход препятствий |
| 8–12 DOF (квадрупед) | по 2–3 сустава на лапу |
| 20–40 DOF | руки-ноги-корпус |
Практический вывод: под простую укладку в плоскости хватит 3–4 DOF (дешевле и жёстче), под сварку, склейку и монтаж в объёме нужна классика «6», под лабораторные и ловкие операции — 7+ или кинематика с специализированным гриппером. У квадрупедов аналогично: 8–12 DOF дают базу движений, продвинутые платформы добавляют степени в шее и хвосте для баланса и обзора.
DOF у разных классов роботов ROBOWIN
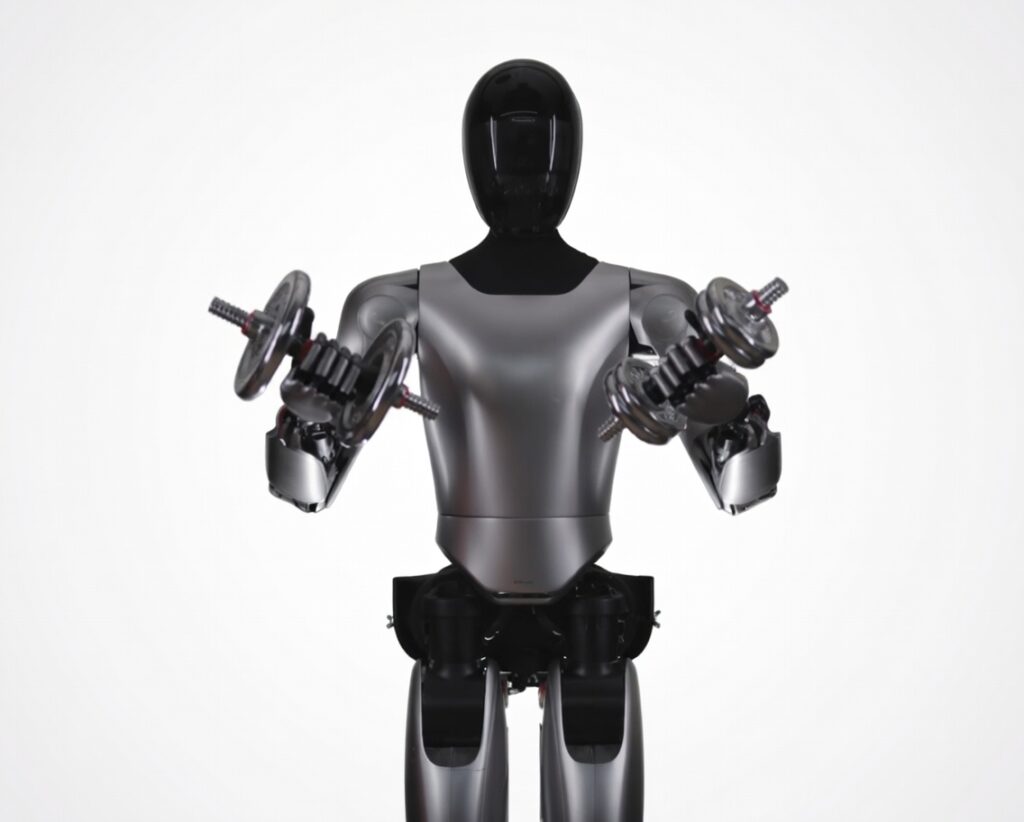
Настольные руки: 4–6 осей — обучение и лёгкие операции, как Dobot в образовательных классах. Коботы: 6–7 осей — работа рядом с человеком, о классе — что такое кобот. Собаки: 12 DOF (по 3 на ногу) — базовая пластика; старшие модели добавляют подвижность корпуса, а тактильные руки вроде MagicHand доводят манипуляцию до 11 степеней на кисть. Гуманоиды: 20–40 DOF — ходьба, баланс, руки с хватом; почему гуманоидам нужно столько — читайте в обзоре класса гуманоидов.
Как DOF влияет на цену и выбор
Каждая степень свободы — это привод, редуктор, датчик и регулятор: чем больше осей, тем дороже платформа и тем выше требования к управлению. Поэтому «больше DOF» не значит «лучше для вас»: настольная укладка на 4 осях переживший «шестёрку» по жёсткости и цене. Правило выбора: напишите задачу в движениях (какие точки, какие наклоны инструмента) — число степеней определится само, а не «по максимуму». Для учебных программ DOF — это ещё и мера сложности курса: от 4-осевой руки к 6-осевой и к квадрупеду с 12 — программа растёт по ступеням.
Частые вопросы
Почему у собак считают DOF по ногам?
Нога — их «руки»: три сустава на лапу (бедро-колено-голеностоп) × 4 лапы = 12 независимых приводов. Из их согласования и рождается походка, прыжки и баланс.
6 DOF всегда лучше 4?
Нет: 4-осевые проще, жёстче и дешевле для плоских задач. Избыточные оси — переплата, если траектория не требует наклонов инструмента.
Сколько DOF у человека?
У руки человека с кистью — больше сорока: потому протезы и гуманоидные кисти — отдельная сложная инженерия, а серийные роботы разумно упрощают схему под задачу.
Каталоги по классам: манипуляторы · роботы-собаки · цены всех собак.
Кинематика на пальцах: прямая и обратная задача
Вся магия манипулятора — в паре задач. Прямая задача кинематики: «углы суставов такие-то — где окажется схват?» Её контроллер решает мгновенно, это арифметика. Обратная задача: «схват должен быть здесь, с таким наклоном — какие углы выставить у суставов?» Вот тут начинается инженерия: у шестизвенной руки решений несколько (рука может дойти до точки «локтем вверх» или «локтем вниз»), а у рук с избыточными степенями свободы — бесконечно много, и контроллер выбирает оптимальное по траектории, нагрузкам и препятствиям. Именно поэтому 7-осевые руки умеют «обводить» препятствия, сохраняя неподвижным кончик: лишняя степень даёт свободу манёвра корпусу. У роботов-собак та же математика распространяется на походку: контроллер непрерывно решает, какими должны быть двенадцать суставов, чтобы корпус держал высоту, направление и равновесие — на каждом шаге, десятки раз в секунду.
DOF в образовании: от четырёх осей к диплому
Число степеней свободы — удобная линейка учебных программ. Начало — настольная рука на 4 осях: понятия системы координат и программирования траекторий без лишнего. Вторая ступень — 6-осевой манипулятор: полная кинематика, эффект «лишнего локтя», работа с инструментом под наклоном. Третья — мобильные платформы и квадрупеды, где DOF живут в динамике баланса. Так выстроены курсы, под которые мы комплектуем классы: студент от этапа к этапу видит, как абстрактные оси превращаются в пластику живой машины. Подробнее — в гиде по роботам для образования.
Как быстро понять, сколько осей нужно именно вам?
Тест на салфетке: выпишите точки, где деталь берётся и кладётся, и спросите себя — нужен ли наклон инструмента «в пользу» и «в сторону» в этих точках? Если всё происходит на плоскости сверху вниз — хватит 3–4 осей; если инструмент должен подходить к детали под углом (склейка, сварка, монтаж в корпусе) — нужна классика «6»; если вокруг рабочего объёма стоят препятствия, которые рука должна обводить — смотрите на 7-осевые схемы. Дальше остаётся проверить payloads и повторяемость по каталогу — например, в разделе манипуляторов ROBOWIN, где руки разбиты по классам сразу.
И маленькая хитрость: иногда правильный захват добавляет «виртуальную степень свободы» дешевле, чем лишняя ось, — поворотный гриппер на четырёхосевой руке закрывает задачи пятой оси. Это тот случай, когда консультация перед покупкой экономит сотни тысяч.