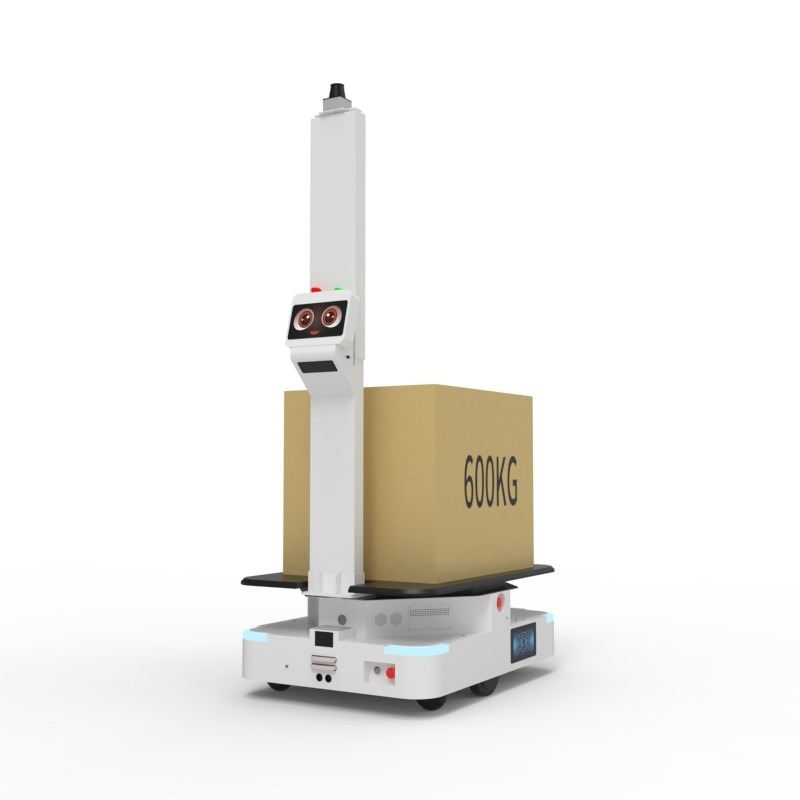
SLAM (Simultaneous Localization and Mapping — одновременная локализация и картографирование) — это технология, благодаря которой робот самостоятельно строит карту помещения и определяет своё место на ней в реальном времени. Проще всего представить так: вы заходите в тёмную незнакомую комнату и на ходу рисуете её план, одновременно отмечая на нём, где стоите сами. Именно это делает робот с lidar и сенсорами — десятки раз в секунду.
Как это работает: скан — карта — позиция
Скан. Вращающийся lidar замеряет расстояния до стен и объектов с точностью до сантиметров; глубинные камеры добавляют объём, энкодеры колёс — пройденный путь. Карта. Данные сканов сшиваются в единую карту — Occupancy Grid, где каждая клетка помечена «свободно/занято». Локализация. Сравнивая свежий скан с картой, робот вычисляет свои координаты и угол; при расхождении (переставили стеллаж) карта обновляется. Планирование пути. Поверх карты строится маршрут с обходом динамических препятствий — людей, тележек, паллет.
SLAM против старых способов навигации
| SLAM-навигация | Старые технологии |
|---|---|
| Разметка/маяки | не нужны |
| Смена планировки | обновление карты в ПО |
| Динамические препятствия | объезжает людей и тележки в реальном времени |
| Внедрение | дни |
| Типичный класс | AMR, уборщики, доставщики, собаки |
Итог таблицы: SLAM убил главный аргумент против роботизации — «под нас всё придётся перестраивать». Теперь робот подстраивается под вас: новый корпус, перестановка линии, переезд склада — это обновление карты, а не капитальные работы.
Где вы встречаете SLAM каждый день
Практически вся современная мобильная робототехника работает на SLAM: AMR-платформы на складах, роботы-уборщики в ТЦ (карта зон с экспозицией по площади), доставщики в ресторанах и отелях (объезд гостей и тележек), роботы-собаки (визуальный SLAM по камерам — поэтому они видят мир «объёмно»). Если робот ездит без лент и маяков — внутри почти наверняка SLAM.
Ограничения, о которых честно говорят инженеры
Длинные одинаковые коридоры (зеркальные стены, ряды одинаковых стеллажей) усложняют локализацию — решается добавлением опорных меток или 3D-сенсоров. Зеркала и стекло «невидимы» для lidar — комбинация с камерами и ультразвуком закрывает вопрос. Динамичные толпы — роботы замедляются, но проходят. Всё это — настройка, а не принципиальные барьеры: в наших проектах SLAM работает в цехах, больницах, ТЦ и на складах с живым трафиком.
Что это значит при покупке робота
Три практических вывода. Первый: спрашивайте «какая навигация» — ответ «SLAM, без разметки» означает, что внедрение не потребует строителей. Второй: уточняйте, как обновляется карта — у серийных платформ это делается вашим персоналом в интерфейсе за минуты (см. кейс склада, где переставленный стеллаж закрыли правкой карты). Третий: SLAM — стандарт де-факто, «дореволюционные» AGV с лентами стоит брать только по дешёвке на простой маршрут.
Частые вопросы
Нужен ли интернет для SLAM?
Нет, карта и локализация считаются на борту робота. Сеть нужна только для диспетчеризации и отчётности, робот продолжит работать при её сбое.
Что случится при отключении света?
Робот безопасно остановится и продолжит с прерванной точки после восстановления; задачи и карта хранятся локально.
Чем визуальный SLAM отличается от лидарного?
Первый строит карту по камерам (дешевле, богаче детали, чувствительнее к освещению), второй — по лазеру (точнее в метрах, равнодушен к свету). Серьёзные платформы совмещают оба — как роботы-собаки с камерами и lidar.
Дальше по теме: гид по роботам для склада и сравнения классов — где навигация разбирается на живых сценариях.
Виды SLAM: лидарный, визуальный, гибридный
Лидарный SLAM — рабочая лошадка индустрии: точные метры, устойчивость к свету, зрелые алгоритмы; именно он внутри большинства AMR и уборщиков. Его ахиллесова пята — зеркала, стекло и «одинаковые» длинные коридоры, где геометрия малоинформативна. Визуальный SLAM (V-SLAM) строит карту по камерам: богаче детали (знаки, текстуры, лица), дешевле сенсоры, но чувствителен к освещению и размытию в движении. Гибридный — lidar для геометрии + камеры для смыслов + инерциальные датчики (IMU) для пропусков между сканами: так устроены серийные платформы верхнего класса и роботы-собаки, которым важно и «где стена», и «что под лапой». Для покупателя это означает простое: спрашивайте не «есть ли SLAM», а «какой сенсорный набор и как ведёт себя в наших условиях» — добросовестный integrator предложит тест на вашей площадке.
Короткая история: от лабораторий к складам
Задача одновременной локализации и картографирования сформулирована ещё в восьмидесятых, но практиком она стала в десятых, когда подешевели lidar (в том числе для автопилотов) и выросли бортовые вычисления. За десятилетие SLAM прошёл путь от докторских диссертаций до стандартной прошивки серийных роботов за миллион рублей — и именно эта демократизация сделала возможным рынок автономной внутрискладской логистики, которым пользуются даже компании без штата инженеров. Сегодня SLAM — commodity-технология: конкурируют платформы не «умеет/не умеет», а качеством облака точек, скоростью перестроения карты и удобством интерфейса для обычного кладовщика.
Можно ли положиться на SLAM в помещении с людьми?
Да — именно для этого он и создавался: сенсорные поля видят человека заранее, контроллер замедляет и строит объезд, зоны скоростей ограничивают настройкой. В наших внедрениях SLAM-платформы работают в цехах с живым трафиком, больничных коридорах и ресторанных залах в час пик — единственное требование, честно: не запускать робота в плотную толпу на максимальной скорости, это настраивается и регламентируется.
И практическое замечание напоследок: SLAM не отменяет здравый смысл расстановки. Узкое место шириной в корпус робота плюс два сантиметра останется узким местом — карта честно покажет, где расширить проход, и это дешевле любого программного обхода.