Мягкие роботы делают из гибких, податливых материалов. Они всё чаще применяются в самых разных задачах — от малоинвазивной хирургии до глубоководных исследований. Но есть одна фундаментальная проблема, которая тормозит развитие.
Чтобы чувствовать окружение и реагировать, большинству мягких роботов нужны отдельные электронные датчики, схемы обработки сигналов и силовые приводы — и всем этим управляет компьютер. Такая цепочка компонентов добавляет вес, усложняет конструкцию и создаёт уязвимые места. Особенно в сырой, жаркой или напорной среде, где электроника легко выходит из строя.
Исследователи из Колледжа дизайна и инженерии Национального университета Сингапура (NUS CDE) разработали механический мягкий датчик силы, который полностью избавляется от этой электронной цепочки. Датчик превращает приложенное усилие напрямую в поток жидкости, который приводит в действие исполнительные механизмы. Получается замкнутый цикл «ощущение — действие» без всяких вычислений и внешнего питания. Такой подход может упростить создание мягких роботов и позволить им работать там, где обычная электроника бессильна.
Прорыв в мягкой робототехнике
Работу возглавили профессор Бенджамин Ти с кафедры материаловедения и инженерии и профессор Чечилия Ласки с кафедры машиностроения (обе — NUS CDE). Исследование опубликовано в Science Advances 8 июля 2026 года. Их датчик, названный ME-SOFS (mechanical soft force sensor), использует чисто механическую конструкцию, чтобы распознавать и разделять разнонаправленные усилия и напрямую преобразовывать их в гидравлическое движение.
Конструкция и принцип работы ME-SOFS для координации приводов при многоосевом измерении силы. Фото: Science Advances (2026). DOI: 10.1126/sciadv.aeb8052
Как работает датчик
ME-SOFS — это напечатанная на 3D-принтере мягкая пористая структура. В её основе — центральная стойка, соединённая с пятью соседними камерами, заполненными жидкостью. Четыре камеры расположены горизонтально, одна — вертикально. Когда прикладывается усилие, стойка наклоняется в ту же сторону, сжимает соответствующие камеры и вытесняет жидкость по мягким трубкам к исполнительным механизмам на другом конце. Каждая камера работает независимо, поэтому датчик может распознавать и разделять усилия по трём направлениям: горизонтальному, боковому и вертикальному.
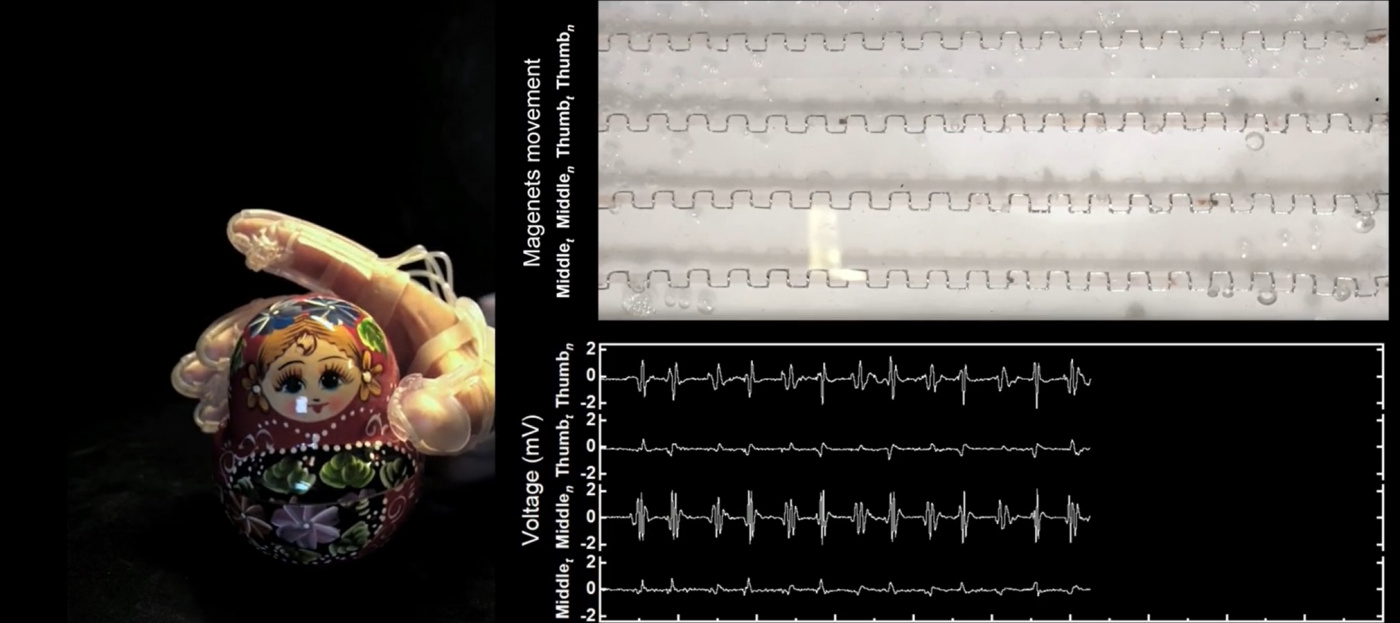
Физическое нажатие на датчик превращается в движение жидкости, а оно — в срабатывание механизма. Никакого электронного преобразования. Чтобы наряду с механическим выходом получить ещё и читаемый электрический сигнал, команда добавила пассивный контур: вытесненная жидкость двигает маленькие магниты мимо напечатанных на 3D-принтере металлических дуг, и изменение магнитного потока наводит импульсы напряжения. Тот же принцип заставляет велосипедную динаму вырабатывать ток от вращения колеса. Количество импульсов напрямую соответствует величине приложенной силы — так получается измеримый показатель без всякого активного питания.
Конструкция датчика задаётся регулируемыми геометрическими параметрами: в первую очередь диаметром отверстий, толщиной и углом наклона скатов центрального пористого элемента. Чувствительность можно настраивать под разные задачи — достаточно изменить 3D-модель.
«Мы пошли нестандартным путём, потому что вдохновлялись природой. Она умеет масштабировать тактильные датчики в самых разных средах, используя просто клетки, которые по сути — жидкость. Мы задались вопросом: может ли канал, заполненный жидкостью, не только чувствовать прикосновение, но и напрямую передавать тактильный отклик другому человеку? Оказалось, такая архитектура получается чрезвычайно надёжной и может применяться для обучения роботов в задачах физического ИИ», — говорит Ти.
Высокая универсальность
Чтобы показать, насколько гибкой может быть эта технология, команда встроила датчик в несколько роботизированных платформ. Мягкая перчатка с пятью миниатюрными модулями ME-SOFS — каждый размером с горошину — была напечатана на 3D-принтере за один непрерывный цикл, из одного материала и без ручной сборки. Надетой на руку, перчатка улавливала силу захвата на каждом пальце и предсказывала вес удерживаемых предметов — это открывает путь к применению в протезировании и взаимодействии человека с машиной.
Кроме того, исследователи подключили датчик к мягкой тактильной накладке на пальцах человека, создав систему обратной связи. Оператор с завязанными глазами управлял захватом роборуки только через осязание: сила, зафиксированная на схвате, передавалась в виде давления жидкости на накладку, давая оператору прямое ощущение того, насколько крепко робот сжимает разные предметы — от яйца до деревянных брусков и наполовину заполненной бутылки с водой. Сигналы, записанные во время успешного захвата, затем воспроизводились, чтобы обучить робота повторять движение автономно. Так датчик одновременно передаёт осязание в реальном времени и собирает данные для последующего обучения.
Тот же цикл «ощущение — действие» управлял отдельными каплями жидкости через миниатюрный контроллер без какого-либо программного обеспечения (это пригодится для портативной медицинской диагностики) и приводил в движение набор гибких структур, похожих на волоски, которые изгибались в зависимости от направления и силы обнаруженного воздействия.
Работа в экстремальных условиях
ME-SOFS сохранял стабильную работу в горячей воде (90°C) и под высоким давлением, эквивалентным глубине около 11 метров. Его открытые жидкостные каналы выравнивают давление с окружающей водой, поэтому датчик регистрирует только приложенную силу, а не внешние условия. В нём нет электронных компонентов, так что электромагнитные помехи, способные нарушить работу обычных датчиков, ему не страшны.
«Эта работа — яркий пример того, как само физическое тело может порождать сенсомоторное поведение без управляющей системы, что можно рассматривать как аналог нервной системы в биологии. Такая форма воплощённого интеллекта, то есть механического разума, встроенного в само тело, широко наблюдается в природе — у разных видов и царств», — говорит Ласки.
Перспективы и будущие применения
В будущем планируется изучить разнообразные применения системы благодаря её масштабируемости по усилию и миниатюризации. Прямой цикл «ощущение — действие» можно будет бесшовно встроить в корпус мягкого робота, позволяя интеллектуальному агенту проявлять почти инстинктивное поведение в динамически меняющихся взаимодействиях. Динамические сигналы, генерируемые ME-SOFS, несут больше информации о приложенных силах, чем простой подсчёт импульсов, что можно использовать для более тонкого восприятия в сложных роботизированных взаимодействиях.
Совместный первый автор доктор Ян Келу, научный сотрудник кафедры материаловедения и инженерии, отмечает: «Превращая силу в действие напрямую, без электроники или процессора, ME-SOFS открывает широкий спектр возможных применений. В медицинском обучении это позволит стажёрам чувствовать ту же силу обратной связи, что и опытный специалист при выполнении сложного движения. В роботизированном уходе за пожилыми людьми это поможет роборуке реагировать почти как рефлекс — ощущая внезапное увеличение нагрузки при падении и немедленно обеспечивая более сильную поддержку. Именно эта прямая реакция „ощущение — действие“ делает систему особенно перспективной для мягких роботов, которым нужно безопасно взаимодействовать с людьми».
Смотрите также в каталоге ROBOWIN
Под заказ 25–55 дней, со склада по России 1–3 дня. Частному лицу карта и чек, компании счёт.