Казалось бы, что может быть проще: широкая открытая дорога всегда лучше узкой. Птицы свободно парят в небе, машины быстро несутся по пустым трассам, а из здания куда легче выйти через широкий коридор.
Но многим живым существам путь через открытое пространство просто недоступен. Роются ли они в почве или плывут сквозь толщу воды, им приходится пробираться через узкие щели в крошечных порах, между камнями, корнями, растениями и прочими препятствиями.
Недавнее исследование калифорнийских червей, проведённое моей командой, показало: иногда узкий путь оказывается быстрее. И эти выводы могут пригодиться при создании специализированных роботов.
Неожиданный вопрос о червях
Я физик и изучаю живые системы. Работаю в лаборатории Саада Бхамлы, где мы задаём природе простые вопросы и находим за ними богатую физику. Эта работа постоянно возвращает меня в детство, проведённое в Керале, в Индии. Я часами сидел на улице, наблюдая за крошечными существами вокруг и играя с ними. Сейчас мои исследования дарят мне то же самое чувство удивления, только теперь я смотрю на мир глазами физика.
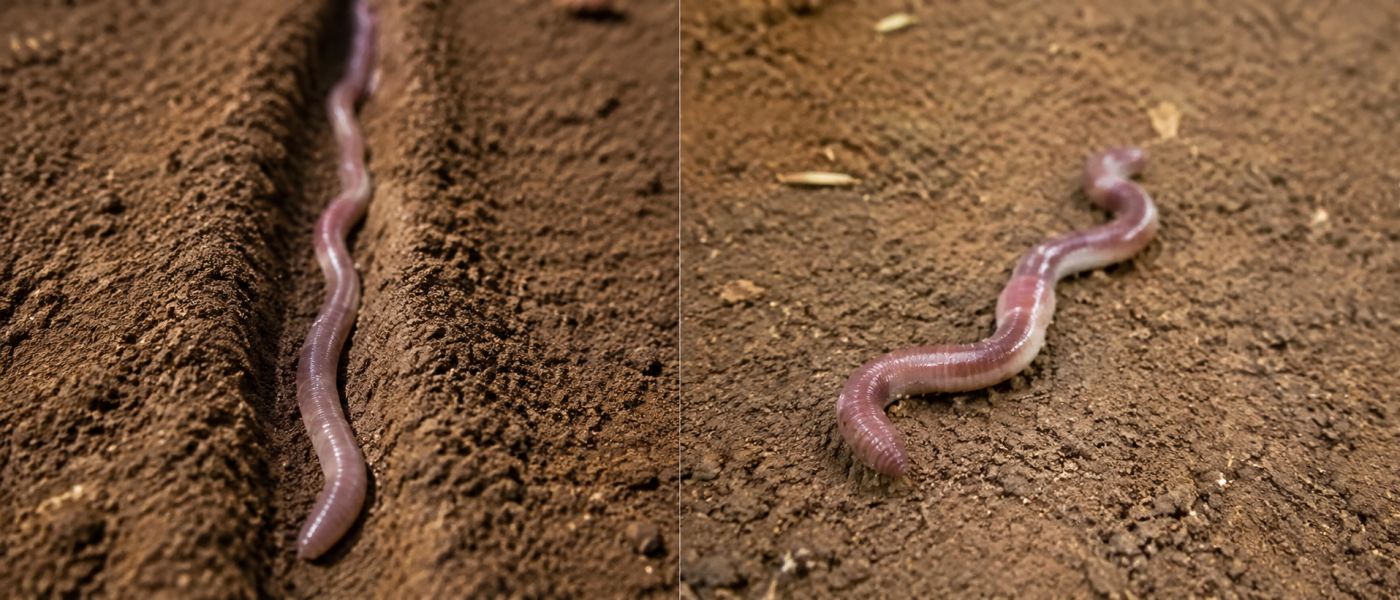
Один из самых изученных организмов в нашей лаборатории — калифорнийский червь Lumbriculus variegatus. Эти водные черви длиной в несколько сантиметров, собираясь в группы, сплетаются в запутанные клубки, похожие на моток ниток или миску с лапшой. Только живые.
В одном из проектов мы изучали, как колонии червей ведут себя в стеснённых условиях. Экспериментами руководила аспирантка Полами Саркар. В ходе обсуждений я задумался: а можно ли построить простую компьютерную модель, которая ухватила бы суть физики, спутывающей этих червей в клубки?
К проекту присоединился Джастин Сюй, студент бакалавриата, которого я курировал в вычислительных исследованиях. Вместе мы решили проверить эту идею с помощью компьютерного моделирования.
Как устроена модель
Начали с самого простого: смоделировали движение одного червя по двум каналам. Длина каждого канала вдвое превышала длину червя, а вот ширина различалась. Один канал был примерно равен диаметру червя, другой — намного шире.
Наша модель куда проще настоящего червя. Ни мышц, ни нервной системы, ни всей сложности живого организма. Только два ключевых элемента: длинная гибкая нить и способность двигаться вперёд.
Представьте эту нить как вереницу крошечных бусинок, соединённых друг с другом. Теперь представьте, что каждая бусинка несёт в себе миниатюрную батарейку, которая постоянно подталкивает её вдоль цепочки. Вместе эти микротолчки заставляют всю нить изгибаться, извиваться и ползти — совсем как настоящий червь.
Поскольку и настоящий червь, и наша модель были гибкими самодвижущимися нитями, или «активными филаментами», мы могли использовать одни и те же физические принципы для изучения их движения.
И вот однажды я заметил нечто неожиданное. Модельный червь стабильно проползал узкий канал быстрее, чем широкий. Чем больше я об этом думал, тем более странным это казалось.
Почему результат удивителен
В физике процесс движения через ограниченный канал или пору называется транслокацией. Это явление подробно изучено на примере длинных гибких молекул — полимеров. Самый известный пример — ДНК.
ДНК — это длинная нитевидная молекула, которая часто проходит через крошечные поры в биологических мембранах, как внутри живых клеток, так и в современных технологиях секвенирования. В узких порах ДНК меньше места для изгибов и изменения формы, поэтому более тесное ограничение обычно замедляет её движение.
Калифорнийские черви, однако, совсем не похожи на ДНК. Они непрерывно продвигаются вперёд, сокращая и изгибая свои длинные гибкие тела. В физике такие системы называют активной материей. Активная материя — это и плавающие бактерии, и мигрирующие клетки, и стаи птиц, и косяки рыб, и самодвижущиеся роботы.
Неожиданный результат компьютерного моделирования породил целую серию вопросов. Было ли это просто артефактом нашей вычислительной модели, или калифорнийский червь действительно движется быстрее через более узкие проходы? И если ДНК замедляется в узких порах, то почему активные нити ведут себя так иначе в ограниченном пространстве?
Проверка на живых червях
Был только один способ это выяснить: проверить идею на настоящих калифорнийских червях. Я поделился неожиданным результатом моделирования с Саркар и Бхамлой, и они были equally взволнованы и заинтригованы. Саркар разработала серию экспериментов с червями в каналах длиной 12 сантиметров (около 5 дюймов), что примерно вдвое превышает длину червя. Она варьировала ширину каналов от 1 до 8 миллиметров, что составляет примерно от 2 до 16 диаметров червя (диаметр — около половины миллиметра).
К нашему удивлению, эксперименты с настоящими червями рассказали ту же историю. Как и их смоделированные аналоги, черви стабильно двигались через более узкие каналы быстрее, чем через более широкие. При той длине канала, которую мы тестировали, им требовалось почти в три раза больше времени, чтобы выбраться из широких каналов, чем из узких.
То, что началось как неожиданное наблюдение в простой вычислительной модели, теперь подтвердилось на живом организме.
Эксперименты и моделирование рассказывают одну и ту же историю
Внутри узкого канала активные нити почти не имели возможности повернуть в сторону. Окружающие стенки естественным образом удерживали их тела выровненными по направлению движения, поэтому большую часть времени они тратили на движение к выходу, а не на смену направления.
В более широком канале у них было больше места для манёвра, поэтому они часто останавливались, изгибались, переориентировались и исследовали боковые направления, прежде чем продолжить путь. Такие остановки и возобновления движения становились всё более частыми по мере расширения канала.
Большая свобода движения, как оказалось, имела скрытую цену. Каждая пауза, изгиб и смена направления задерживали продвижение. Вместо того чтобы помочь быстрее добраться до выхода, дополнительное пространство поощряло исследовательское поведение.
От активных нитей к гибким машинам
Значение наших выводов выходит далеко за пределы червей. Инженеры сталкиваются с похожими проблемами при проектировании гибких машин. Учёные разрабатывают мягких роботов: машины из мягких, гибких материалов, которые могут изгибаться и двигаться, как черви. Эти роботы должны перемещаться в тесных пространствах, оставаясь при этом достаточно гибкими, чтобы избежать повреждений. Очевидное инженерное решение часто заключается в том, чтобы убрать препятствия и создать больше пространства.
Наши результаты предлагают неожиданный взгляд: ограничение не всегда препятствует движению. Для мягких роботов более узкие пути иногда могут быть преимуществом, помогая будущим машинам перемещаться в тесных пространствах — будь то доставка лекарств или малоинвазивные процедуры внутри человеческого тела, или инспекция труднодоступных участков промышленных трубопроводов.
В исследованиях мы обычно выбираем вопросы, на которые хотим ответить, и тратим месяцы, иногда годы, на поиски ответов. Но время от времени происходит обратное. Неожиданное наблюдение пробуждает любопытство и вдохновляет нас остановиться и спросить: почему?
Одна из радостей науки — обнаруживать, что природа часто бросает вызов нашей интуиции.
Смотрите также в каталоге ROBOWIN
Под заказ 25–55 дней, со склада по России 1–3 дня. Частному лицу карта и чек, компании счёт.