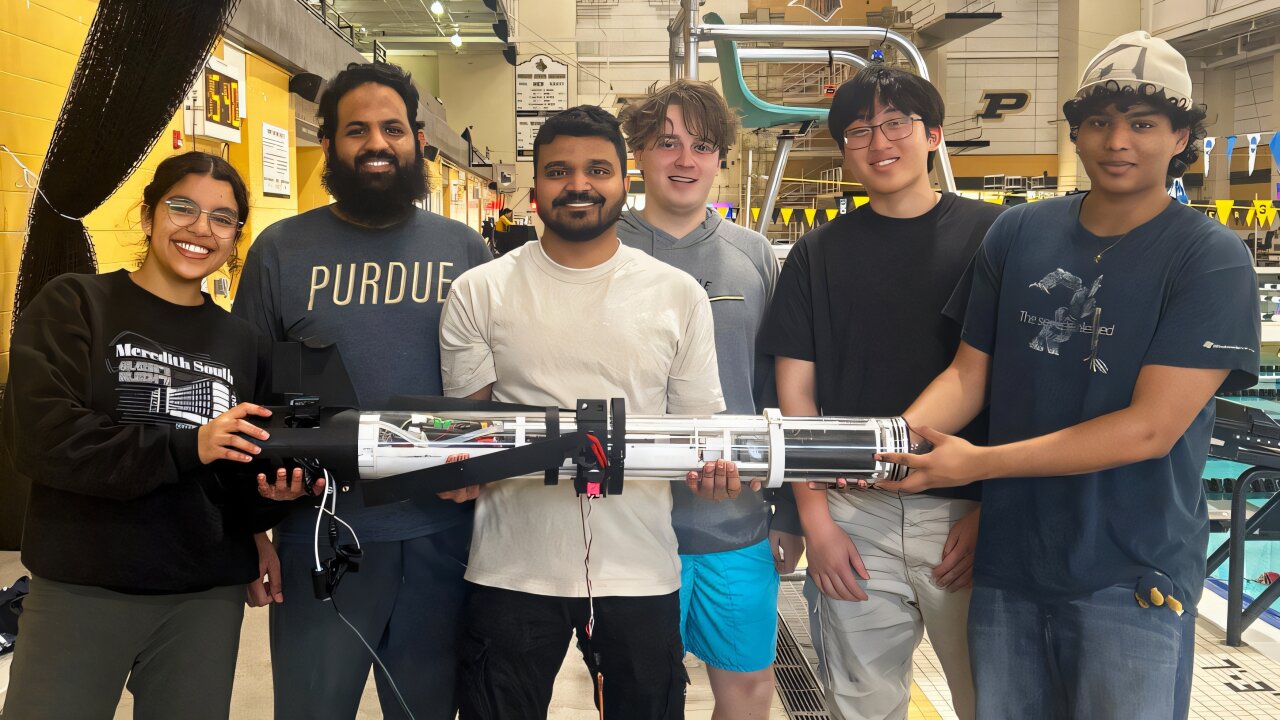
Инженеры Университета Пердью разработали подводного робота, который умеет менять способ передвижения прямо во время миссии. На технологию уже подана патентная заявка. Аппарат может улучшить исследования океана, проверку подводной инфраструктуры и поисково-спасательные операции. Секрет в том, что он подстраивается под задачи в реальном времени: работает как дрейфующая платформа, планер или машина с движителем.
Робот сам выбирает режим движения
Ю Ше, доцент Школы промышленного инжиниринга Эдвардсона, создал технологию, которая позволяет роботу менять способ движения прямо во время задания. «Он меняет манеру передвижения в зависимости от того, что нужно миссии: экономить энергию, пройти большее расстояние, следовать за течением, активно маневрировать или выбраться из ограниченного пространства», — пояснил он. По словам доцента Ше, главная проблема подводной робототехники в том, что разные этапы миссии требуют разного способа движения: пассивного дрейфа, скольжения за счет плавучести или движения от движителя. У каждого варианта есть свои плюсы и минусы. «Наша технология объединяет все три режима в одной компактной подводной платформе, — говорит он. — Робот сам выбирает подходящий режим под задачу или условия среды, а не застревает в одном навсегда». Особенно такая технология полезна для миссий, где аппарату приходится работать долго, пробираться через стесненные или непредсказуемые условия и менять стратегию движения в рамках одного погружения. Примеры таких задач: — мониторинг океанов и озер; — картирование течений и потоков; — осмотр подводных конструкций; — разведка под шельфовыми льдами; — экологический мониторинг; — распределенный сбор данных под водой. Ше передал разработку в офис коммерциализации технологий Purdue Innovates, который подал заявку на патент для защиты интеллектуальной собственности.
Слабые места традиционных аппаратов
Если аппарат не умеет менять способ движения, миссия может стать менее эффективной, ненадежной или вовсе провалиться, говорит Ше. «Чисто дрейфующая платформа плывет по течению, но не может активно маневрировать к цели или выбраться с нежелательного маршрута, — объясняет он. — Чисто планирующая платформа хороша по выносливости, но пасует в тесных и сложных условиях. Аппарат только с движителем отлично маневрирует, зато быстро жрет энергию, что сокращает время миссии». Эти ограничения бьют по конечным пользователям: растут операционные расходы, сокращается время работы, падает полнота сбора данных, повышается риск потерять или застрять аппаратом. Вдобавок вместо одной платформы приходится запускать несколько специализированных машин. «В научных задачах вроде полярного или океанографического мониторинга эти ограничения еще и снижают качество и объем данных, которые нужны для понимания важных природных процессов», — добавил он.
Как устроен новый робот
Встроенная архитектура робота координирует регулировку плавучести, смещение внутренней массы, складывающиеся крылья и движитель. Благодаря этому аппарат переключается между несколькими режимами движения за одно погружение. «Он может дрейфовать с потоком, когда важна энергоэффективность или отслеживание среды, планировать, когда нужен дальний переход с низким энергопотреблением, и включать движитель, когда требуется активное маневрирование, удержание позиции или выход из стесненных условий», — рассказал он. Робот сочетает в себе три типа движения: дрейф, скольжение и активный ход. Переключение между режимами пока выполняется вручную, но в будущем эту задачу планируют автоматизировать. «В режиме дрейфа он регулирует плавучесть и движется вместе с потоком воды, — пояснил ученый. — В режиме скольжения меняет плавучесть, смещает внутренний груз для изменения угла наклона и разворачивает гидродинамические крылья, превращая вертикальное движение в горизонтальное. Когда нужен активный маневр, включается двигатель и рулевой механизм».
Испытания и планы на будущее
Испытания прототипа в подводном бассейне подтвердили работоспособность ключевых узлов: складного крыла, системы управления плавучестью для погружения и всплытия, движения с помощью двигателя и скольжения за счет согласованной работы балласта, управления тангажом и крыльев.
«Тесты показали, что основные подсистемы работают совместно в воде и робот демонстрирует все три заявленных режима движения, — отметил доцент Ше. — Дальнейшая работа будет сосредоточена на количественных показателях: энергоэффективности, автономности, маневренности, времени переключения режимов, точности управления и устойчивости в полевых условиях».
Следующий этап — детальная оценка характеристик и подготовка к реальной эксплуатации.
«Мы хотим измерить энергопотребление, автономность, маневренность, эффективность скольжения, скорость смены режимов и надежность в условиях, приближенных к реальным, — рассказал он. — Также разработаем более совершенные алгоритмы замкнутого управления и автономного выбора режима, чтобы робот сам решал, когда дрейфовать, скользить или использовать двигатель, исходя из задач миссии и данных окружающей среды».
Смотрите также в каталоге ROBOWIN
Под заказ 25–55 дней, со склада по России 1–3 дня. Частному лицу карта и чек, компании счёт.